スペースデータ、ラーメン搬送の揺れを比較する「RamenLab」公開
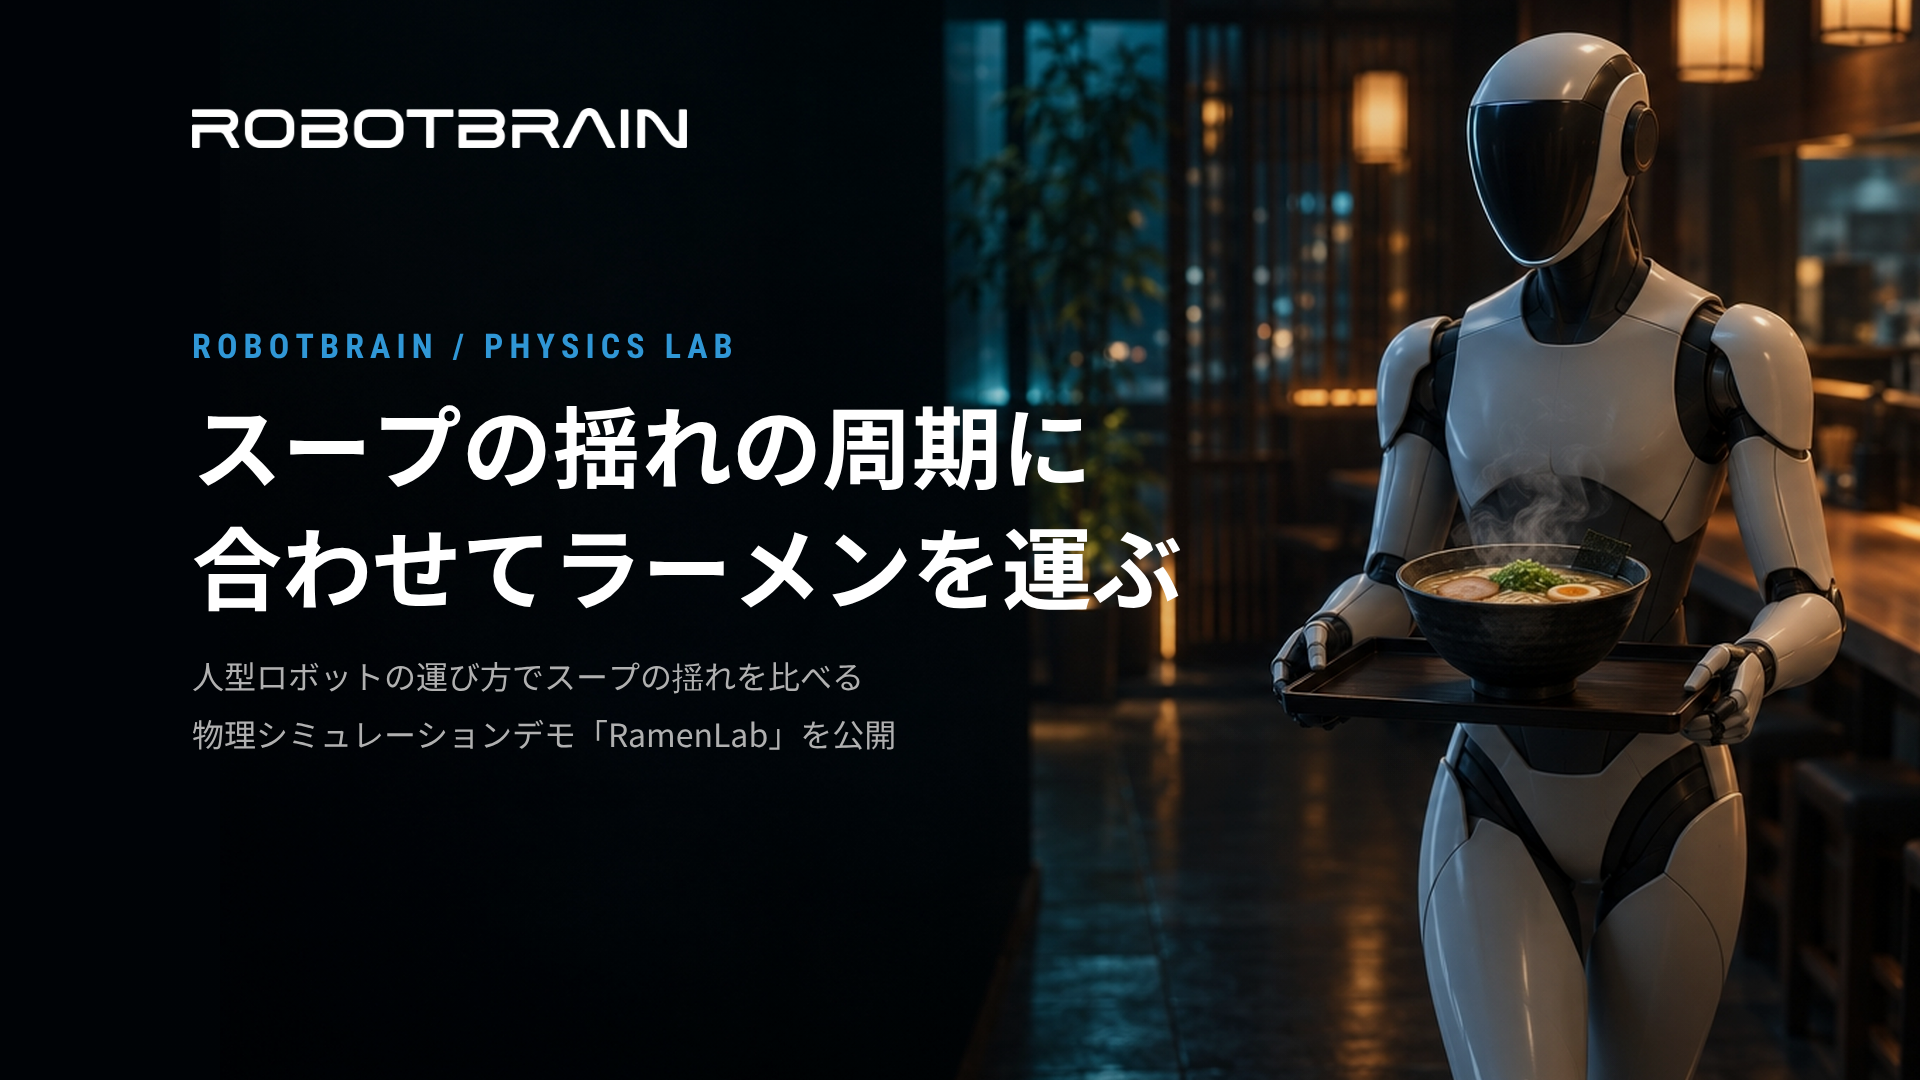
株式会社スペースデータは2026年10月26日、人型ロボットがラーメンを運ぶ様子を再現する物理シミュレーションデモ「RamenLab」を公開した。通常の運び方と、スープが揺れる周期を踏まえて動作を調整した運び方を同じ条件で比較する。ロボットの現場導入を支援する「RobotBrain」の一環で、飲食店などで起こり得る液体搬送の難しさを視覚的に示す内容だ。発表は同日13時に公開された。
通常動作と揺れを抑える動作を同時比較
比較では、同じ丼とスープ量を使い、片道0.65メートルの往復搬送を想定する。Aは一般的な移動指令、Bは液面が揺れる周期をモデルで見積もり、基本動作に時間差をつけた動作を重ねる方式だ。移動中の液面の変化だけでなく、丼の縁までの余裕、こぼれ量の目安、停止後に残る波も表示する。Bについては、揺れを抑える代わりにどの程度到着が遅くなるかも確認できる。
初期条件では残留波が4.08ミリから0.09ミリに
会社が示したモデル上の初期設定は、スープの深さ60ミリメートル、基本の移動時間1.30秒、揺れの周波数の推定誤差0%。この条件では、停止後の波の大きさがAの約4.08ミリメートルに対し、Bは約0.09ミリメートルだった。単純計算で約97.8%小さい一方、Bの到着は約0.28秒遅い。あくまで指定した条件での計算結果であり、あらゆるラーメンや運搬環境で同じ効果が得られるという意味ではない。
利用者はスープの深さや移動時間、揺れの周期を推定する際の誤差を変更できる。たとえばスープを多く入れた場合や、よりゆっくり動かした場合を試し、揺れと所要時間の関係を確かめられる。計算した試行データはCSV形式で書き出し可能だ。単に成功・失敗を表示するのではなく、速さと安定性の両方を指標として扱う点が特徴となっている。現場ごとの条件に応じて比較する用途を想定したものだ。
実機での性能実証とは区別が必要
公式カタログは、RamenLabで表示する人型ロボットの動きは運動学による表現で、スープの挙動には独立した簡易振動モデルを使うと説明している。また、こぼれ量の目安は未校正と明記する。したがって、実際の人型ロボットが厨房や客席で同じ精度で搬送できたことを示す実証結果ではない。今回の数値は設計時に条件の違いを比較するための参考値として読む必要がある。
同社のRobotBrainは、仮想空間で機体や配置、制御、安全条件を検討し、その結果を実機の導入に活用する仕組みを掲げる。現場の走行記録や作業ログを仮想側に戻して計画を見直す構想もある。今回のデモは、以前に公開した液体搬送の検証「SloshLab」をラーメンという身近な題材に置き換えたものだ。ロボットの導入前に問題となり得る条件を洗い出すという位置付けは共通している。
今後は飲食や生活に近い場面の検証例を増やし、RobotBrainによる導入前評価へ生かす方針だという。ラーメン搬送では液面の揺れだけでなく、通路の障害物、人とのすれ違い、持ち替えや受け渡しといった別の課題も想定されるが、それらすべてを今回のデモが検証したわけではない。まずは公開されたモデルの前提を踏まえ、動作を速くすることと中身を安定させることの両立を考える材料となる。
みんなの反応
55件ラーメンで物理シミュレーションする発想が面白い
揺れがここまで違うのは数字で見ると驚く
0.28秒の遅れなら許容できそうだけど条件次第か
実際の店でもこのくらい安定するのかな
丼の形が違ったら結果も変わりそう
スープを満タンにした条件も見てみたいw
こぼれ量が未校正なのは大事な注意点だね
ロボットの見た目が近未来のラーメン屋すぎる
こういう身近な例だと技術の意味が伝わる
移動距離0.65mはかなり短い気もする
停止後の波まで比較しているのが良い
急停止したときの挙動も気になるな
実機の映像だと思ったらシミュレーションなのね
ちゃんとモデルの限界を書いてあるのは好印象
配膳ロボットに応用できたら便利そう!
0.09ミリってほとんど揺れてないのでは
熱々のスープを安全に運ぶのは難しそう
麺や具材がある場合も同じなのかな
スープの粘度が違うと結果が変わりそう
速度だけでなく安定性も見ているのが重要
時間差をつけるだけで変わるのが不思議
こういう制御は工場でも使えそうだね
CSVで出せるなら自分で比較してみたい
シミュレーションのパラメータ触りたい
ロボットがラーメン運ぶ時代が来るのか
飲食店は通路が狭いから別の課題も多そう
人間だってスープこぼすことあるしなw
数値の見せ方が分かりやすい実験だと思う
遅延0.28秒で安定するなら魅力はある
実際のロボットで再現できるかが次の段階
波が小さくてもトレーが傾いたら危ないよね
液面の揺れを予測して動きを変えるのか
ロボット制御の教材としても使えそう
まずはコップの水で試したくなった
人型である必要があるかは気になる
配膳専用機との比較も見てみたい
丼の重さや重心の影響も大きそうだ
見た目の派手さより検証条件が大事
波の周期を読み違えた場合が気になる
誤差を変えられるのは検証として良いね
実験データと実店舗での成績は分けて考えたい
動画だけでも結構見入ってしまいそう
スープをこぼさない制御、意外と奥深い
速度を少し落とすだけとは違うのかな
厨房で使うなら清掃のしやすさも重要
料理を置く瞬間の振動も測ってほしい
ラーメン以外の汁物でも比較してみたい
揺れを減らす代わりに時間が増えるのは納得
これが実用化されたら見に行きたい!
実機での安全性評価はこれからだよね
一杯ずつ運ぶ前提なら効率はどうなるんだろう
理論上の結果がどこまで現実に近づくか期待
客席の段差や床の凹凸も難しそう
ロボットが持つ丼のサイズを変えてみたい
液体の搬送って単純に見えて複雑なんだな
一致する反応はありません。
情報元
- prtimes.jp リンク先:prtimes.jp
- catalog.robotbrain.space リンク先:catalog.robotbrain.space
- prtimes.jp リンク先:prtimes.jp
- prtimes.jp リンク先:prtimes.jp
あなたはどう思う?
コメントは投稿後すぐに公開されます。個人情報や不適切な内容は投稿しないでください。
コメント
まだコメントはありません。