被災建物調査に人型・四足ロボ協調、建築研究所らが検証
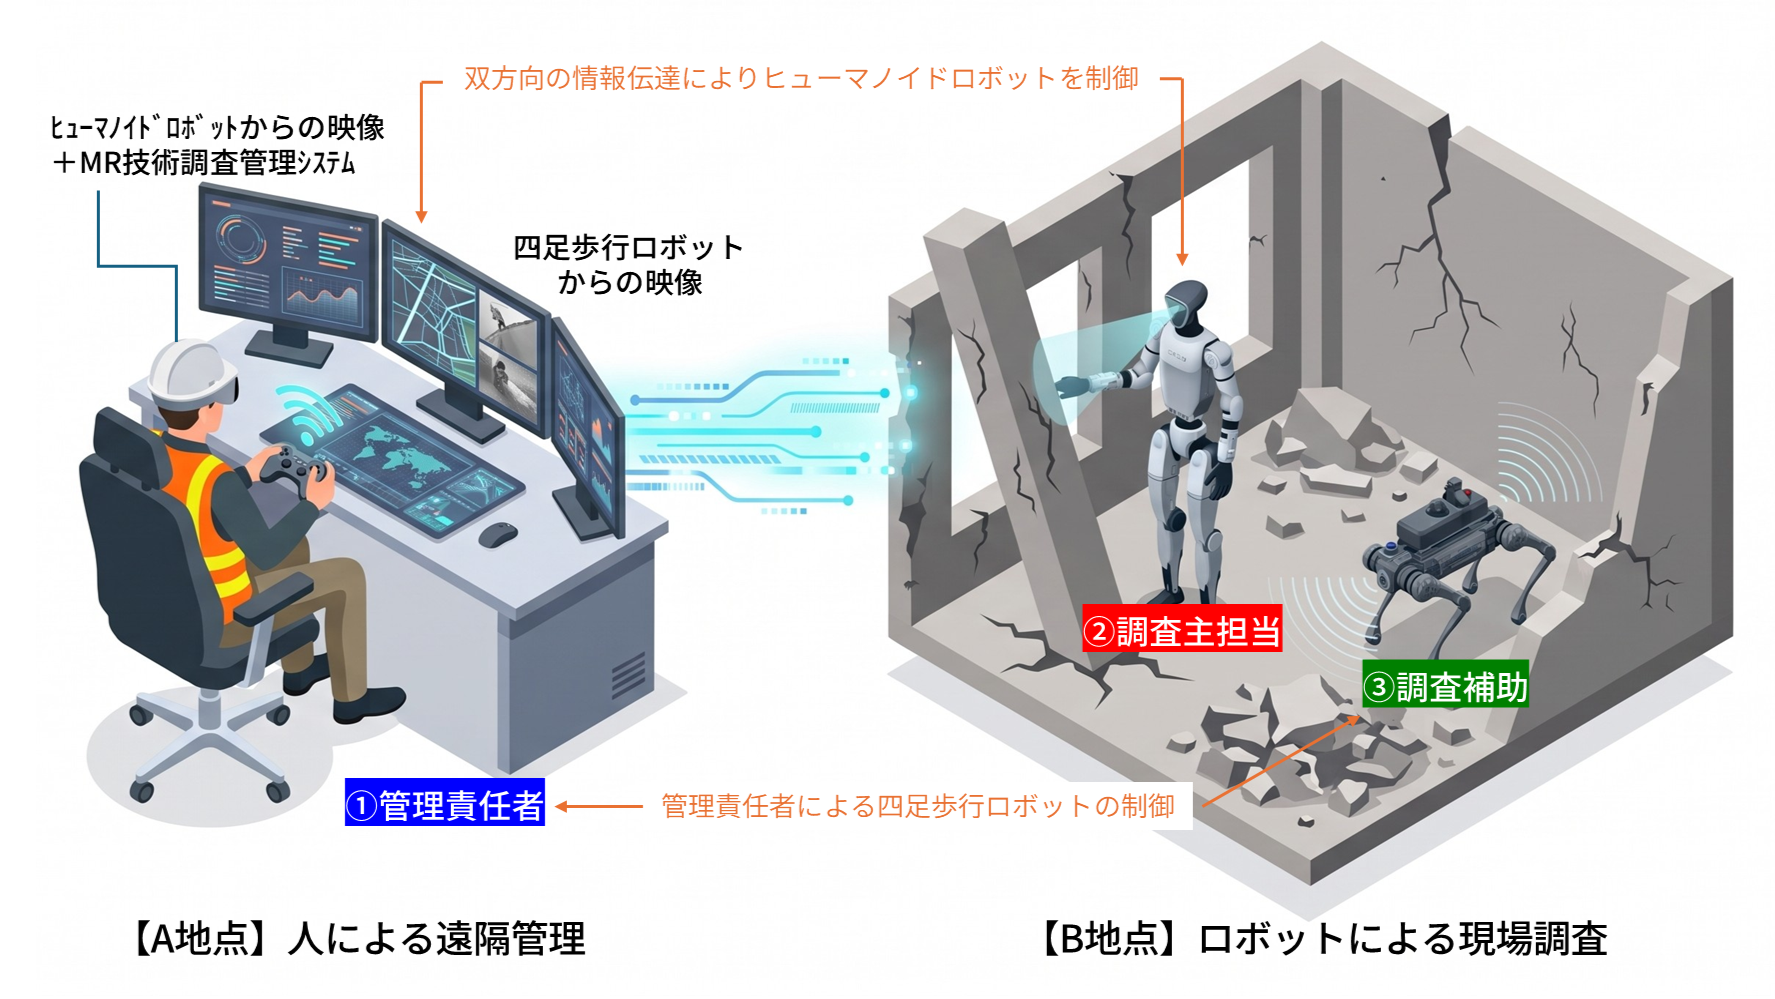
株式会社ポケット・クエリーズは2026年10月26日、国立研究開発法人建築研究所との共同研究で進める、被災建築物の無人調査に関する検証結果を公表した。ヒューマノイド(人型)ロボットと四足歩行ロボットを組み合わせ、遠隔地にいる人が調査全体を管理する仕組みだ。危険な建物に人が入る前に損傷の状況を把握することを目指す。ただし、今回示されたのは模擬被災環境での基礎検証であり、実際の災害現場で運用を開始したという発表ではない。
人型が主担当、四足歩行型が狭い場所を確認
役割分担では、人型ロボットが調査の中心となり、四足歩行型が補助を担う。人型にはMR(複合現実)による遠隔操作、生成AIを用いた対話支援、音声入力によるデジタル調査表の作成機能を組み込む構想を示した。一方、四足歩行型は不整地を移動し、建物内部や狭い場所に入り込んで撮影する。遠隔管理者はMRを通じて映像などの情報を共有し、調査の判断と全体の統括を行う。
この組み合わせの狙いは、単にロボットの台数を増やすことではない。人型と四足歩行型では、カメラの視点や移動しやすい場所が異なる。発表によると、模擬環境では人型の映像から柱の傾きや地面の隆起を、四足歩行型の映像から壁下部の損傷や梁のひび割れを視認・評価できるか検証した。現時点で、損傷の重大度をAIが自動で確定する仕組みの実用化まで確認されたわけではない。
騒音時の指示と歩行操作を比較
認識性能の試験では、騒音がある環境で音声指示だけを使うと誤認識が起きやすく、手の動きによる合図を組み合わせることで認識精度が向上したという。操作方法については、映像を見ながら直感的に動かす方法と、地面上の位置を指定して歩行させる方法を比較。後者の方が安定した到達精度を示したと報告している。ただし、発表資料には一般化できる誤認識率や到達誤差の数値は示されておらず、改善幅を数値で断定することはできない。
学会発表は9月、今回の公表は10月26日
研究成果は9月9日に開催された2026年度日本建築学会大会の「材料施工 ドローン・ロボット活用」部門で報告された。発表題目は「ヒューマノイドロボットの技術動向と活用モデルの検討」と「ヒューマノイドロボットと四足歩行ロボットを活用した被災建築物調査技術の開発」の2件。発表者にはポケット・クエリーズの佐々木宣彦氏と建築研究所の宮内博之氏が名を連ねる。10月26日の発表は、その内容を一般向けに説明したものだ。
共同研究は突然始まったものではない。両者は以前から四足歩行ロボットとデジタルツイン技術を使った被災状況把握に取り組み、2026年3月には人型と四足歩行型を協調させる研究の開始を発表していた。今回の報告は、そこから操作性や認識性能、役割分担の検証が進んだことを示す。ただし、試験条件の詳細や独立した第三者による再現結果が今回の公表だけですべて確認できるわけではない。
今後の課題として同社は、目視できない場所の距離認識精度、模倣学習による行動の多様化、通信の安定化を挙げる。実災害では通信途絶、落下物、粉じん、狭い通路など、模擬環境とは異なる条件が想定されるため、基礎試験の成功をそのまま現場対応能力とみなすことはできない。今回の意義は、人が最終判断を担いながら異なる形のロボットで情報を集める調査手順を具体化した点にある。社会実装の時期や導入費用は公表されていない。
みんなの反応
55件人が危険な建物に入る回数を減らせるなら大きい
四足ロボと人型の分担は理にかなってるね
まだ模擬環境の段階なのは押さえておきたい
災害現場は通信が不安定そうだけど大丈夫かな
人型が司令塔っていう構成が面白い
狭い場所の撮影は四足型が得意そう
音声だけじゃ騒音で通らないのは納得
手合図も認識できるなら応用が広がりそう!
柱の傾きを映像で確認できるのは助かる
現場の粉じん対策が気になる
ロボットのバッテリーはどれくらい持つんだろう
災害後すぐに使えるようになるといいな
建物の中でGPSが使えない場合はどうするんだろ
映像の遅延が判断に影響しないか心配
座標指定の方が安定するのは意外だった
人間の判断を残しているのが現実的だと思う
二種類のロボットを運ぶだけでも大変そう
AIが全部判定する話じゃないのが重要
検証の数値データももっと見てみたい
MRで遠隔管理する画面を触ってみたいw
ひび割れの撮影は照明も重要そう
階段や瓦礫の段差をどこまで越えられるのか
消防や自治体と連携した訓練も必要だね
災害対応に使うなら耐水性も欲しい
現場で人が負傷するリスクを下げてほしい
ロボット同士が邪魔し合わない工夫も必要そう
狭い空間に入れるのは四足型の強みだな
建築研究所との共同研究なのが気になる
技術の進歩を感じるけど実用化は慎重に
映像だけで分からない損傷はどう調べるんだろ
人型を使う理由をさらに詳しく知りたい
遠隔操作なら熟練者が離れた場所から参加できる
災害の種類によって適した機体が変わりそう
音声とジェスチャー併用は他分野でも使えそう
調査表が音声入力で作れるのは便利だね
手袋をした状態でも手合図を認識できるのかな
現場の地図がない場合の動き方も気になる
実証実験の動画があったら見たい!
こういう研究は地道だけど必要だと思う
雨や夜間での撮影性能も試してほしい
ロボットが転倒した時の回収方法が難しそう
導入費用が下がれば地方でも使えるのかな
壊れた建物に入る前の安全確認に期待
人型と四足型で見える範囲が違うのは確かに
通信の安定化が最後の壁になりそう
現場でのメンテナンス性も重要だよね
救助活動と建物調査は目的が違う点に注意
写真だけでなく3D記録も残せるとよさそう
模擬環境の成果をどう実地に持ち込むかだな
実運用の開始時期はまだ決まってないのか
操作者の訓練コストも無視できないと思う
AIよりセンサー性能の方が重要な場面もありそう
瓦礫で通信が遮られる場合の対策が気になる
人とロボットが協力する方向性はいいと思う
次の検証結果も追いかけたいニュースだ
一致する反応はありません。
情報元
- prtimes.jp リンク先:prtimes.jp
- prtimes.jp リンク先:prtimes.jp
- taikai2026.aij.or.jp リンク先:taikai2026.aij.or.jp
- prtimes.jp リンク先:prtimes.jp
同じ話題の記事
共通するタグが確認できる記事を、公開日の古い順に掲載しています。
あなたはどう思う?
コメントは投稿後すぐに公開されます。個人情報や不適切な内容は投稿しないでください。
コメント
まだコメントはありません。